Apple ha roto su habitual hermetismo en hardware experimental para enseñar sus cartas en el campo de la robótica humanoide. Investigadores de Cupertino han publicado en el repositorio académico arXiv el artículo «Perceptive Humanoid Movement from Simulation», en el que desvelan HALO, un sistema integral de control autónomo diseñado para que robots bípedos operen en entornos domésticos y laborales sin necesidad de mapeo previo ni escaneos tridimensionales de las habitaciones.
Junto a la publicación científica, Apple ha dado el inusual paso de liberar el código fuente completo: desde las herramientas de síntesis de datos en entornos simulados hasta el entrenamiento de los modelos neuronales y los scripts de inferencia en tiempo real.
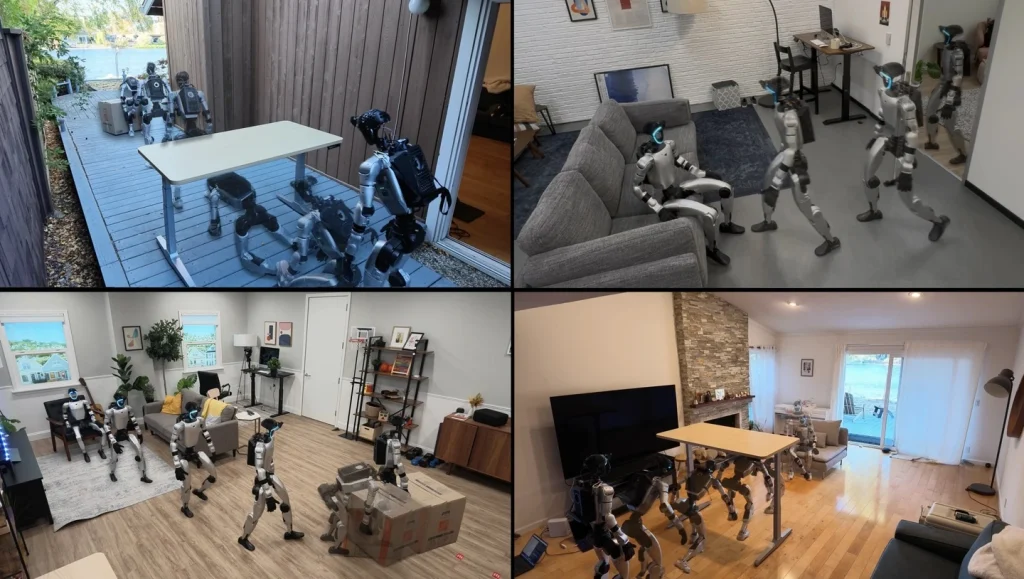
Para validar la tecnología en el mundo real, los ingenieros de Apple no fabricaron un chasis desde cero: montaron el sistema sobre un robot humanoide comercial Unitree G1, acoplándole a la espalda una mochila impresa en 3D que aloja un Mac mini con chip M4 Pro y 64 GB de memoria unificada como cerebro de computación a bordo.
Arquitectura en tres capas: VLM, modelos de difusión y control motor
HALO resuelve la desconexión habitual entre el razonamiento lógico de alto nivel y el movimiento físico de las articulaciones mediante una estructura jerárquica dividida en tres niveles de cómputo:
- Capa 1: Orquestador visual (VLM en Mac mini): El módulo superior procesa la imagen de las cámaras e interpreta la orden del usuario. Utiliza por defecto una variante del modelo de lenguaje visual Qwen3.6-35B-A3B (con opción de consultar modelos externos vía API), planificando qué acciones físicas concretas debe encadenar el robot.
- Capa 2: Generador de movimientos (DiT en Mac mini): Emplea un modelo de difusión neuronal ligero (Qwen3.5-2B) para convertir las instrucciones del orquestador en secuencias de coordenadas espaciales y trayectorias cinemáticas viables para el chasis.
- Capa 3: Rastreador de bajo nivel (Tracker en el chip nativo de Unitree): Una red neuronal compacta entrenada mediante aprendizaje por refuerzo y destilación de políticas que corre directamente en el procesador integrado del Unitree G1. Se ejecuta a una frecuencia de 50 Hz (50 veces por segundo) para corregir el equilibrio y enviar el par motor a cada servomotor.
| Componente | Hardware de ejecución | Modelo / Tecnología | Frecuencia / Rol principal |
| Orquestador de tareas | Mac mini (M4 Pro / 64 GB) | VLM Qwen3.6-35B-A3B | Planificación semántica y comprensión de escena |
| Generador cinemático | Mac mini (M4 Pro / 64 GB) | DiT Qwen3.5-2B | Generación de trayectorias y posturas corporales |
| Rastreador de control | SoC integrado de Unitree G1 | Red RL destilada | 50 Hz: estabilidad motora y par articular |
| Infraestructura de entreno | Clúster externo en la nube | 250× H100 (datos), 64× B200 (DiT), 4× H100 (RL) | Síntesis en simulación y aprendizaje por imitación |
Los resultados: 91 % de éxito en entornos vírgenes y los límites del contacto
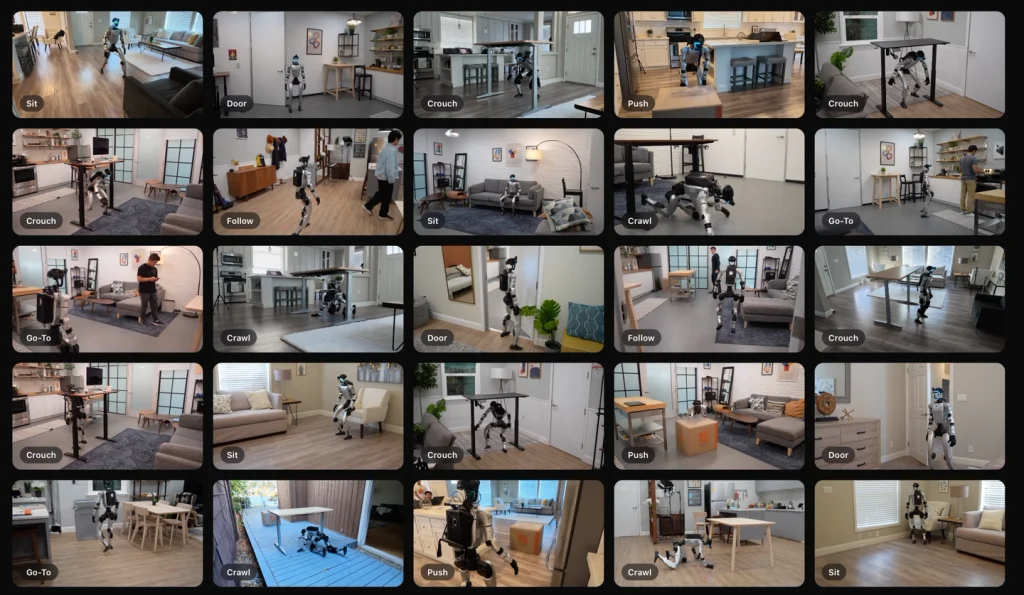
Para poner a prueba la adaptabilidad de HALO, el equipo sometió al Unitree G1 a 360 ensayos de una sola tarea en seis entornos cotidianos reales que el robot no había visualizado ni escaneado previamente. El índice de acierto medio alcanzó un 91 % en acciones como agacharse bajo mesas, sentarse en sofás, atravesar puertas estrechas o seguir a una persona en movimiento.
El desafío apareció en las secuencias complejas multietapa. En pruebas encadenadas de larga duración, la tasa de éxito media descendió al 70 %. El escenario más exigente —«agacharse para salvar un obstáculo, desplazarse hacia el objetivo y empujar una caja pesada»— se saldó con un 50 % de éxito (completado en 5 de los 10 intentos).
El propio equipo de Apple subraya los cuellos de botella que aún separan a este prototipo de un producto de consumo:
- Dependencia casi total de la visión: El sistema navega por lo que ven sus cámaras. Cuando un objeto manipulado sale del encuadre visual o queda ocluido por el propio cuerpo del robot, el rendimiento en tareas que requieren contacto físico cae drásticamente.
- Falta de retroalimentación háptica: El autómata no «siente» la resistencia mecánica real de lo que toca. Apple reconoce que la incorporación de sensores táctiles en extremidades será indispensable en futuras revisiones.
- Supervisión humana en datos sintéticos: Aunque generaron el grueso del entrenamiento en simuladores con 250 GPUs NVIDIA H100 en 48 horas, las tareas físicas inéditas aún exigieron prompts manuales y captura de movimiento (mocap) realizada por personas para calibrar las dinámicas articulares.
Apple no necesita fabricar robots para dominar la robótica
Ver un robot de la firma china Unitree paseando por un salón con un Mac mini atornillado a la espalda y una carcasa impresa en plástico 3D parece, a primera vista, un experimento de garaje impropio de la compañía más obsesionada con el diseño industrial del mundo. Pero quedarse en la anécdota estética es no entender la jugada maestra de Cupertino.
Apple canceló su proyecto del coche autónomo (el Project Titan) precisamente porque comprendió que meterse a fundir chapa y lidiar con la homologación automotriz era un sumidero de miles de millones con márgenes comerciales deprimidos. Con HALO y la robótica humanoide están aplicando exactamente la lección aprendida: ¿para qué construir motores, articulaciones mecánicas y carcasas de titanio cuando puedes dejar que firmas asiáticas como Unitree libren la guerra del hardware barato mientras tú controlas el cerebro algorítmico y el silicio que procesa la inferencia?
El rendimiento del Mac mini M4 Pro en este experimento es el verdadero golpe sobre la mesa ante la industria. Mientras la competencia necesita servidores remotos conectados por Wi-Fi de baja latencia o pesadas tarjetas gráficas industriales para correr modelos de visión y lenguaje (VLM), la memoria unificada de Apple Silicon permite ejecutar un modelo de 35.000 millones de parámetros y un motor de difusión en la espalda de un bípedo con un consumo de apenas unas decenas de vatios.
HALO no es el anuncio de un «iBot» doméstico para las Navidades de 2027. Es la demostración empírica de que, cuando los robots humanoides empiecen a colonizar almacenes y hogares, Apple no necesitará ensamblar el cuerpo: le bastará con licenciar su sistema operativo y venderles el procesador central que llevan en la mochila.
¡Os leemos en los comentarios, el debate está servido! Y no te olvides de seguir a Gurú Tecno en Instagram, YouTube y Facebook.

